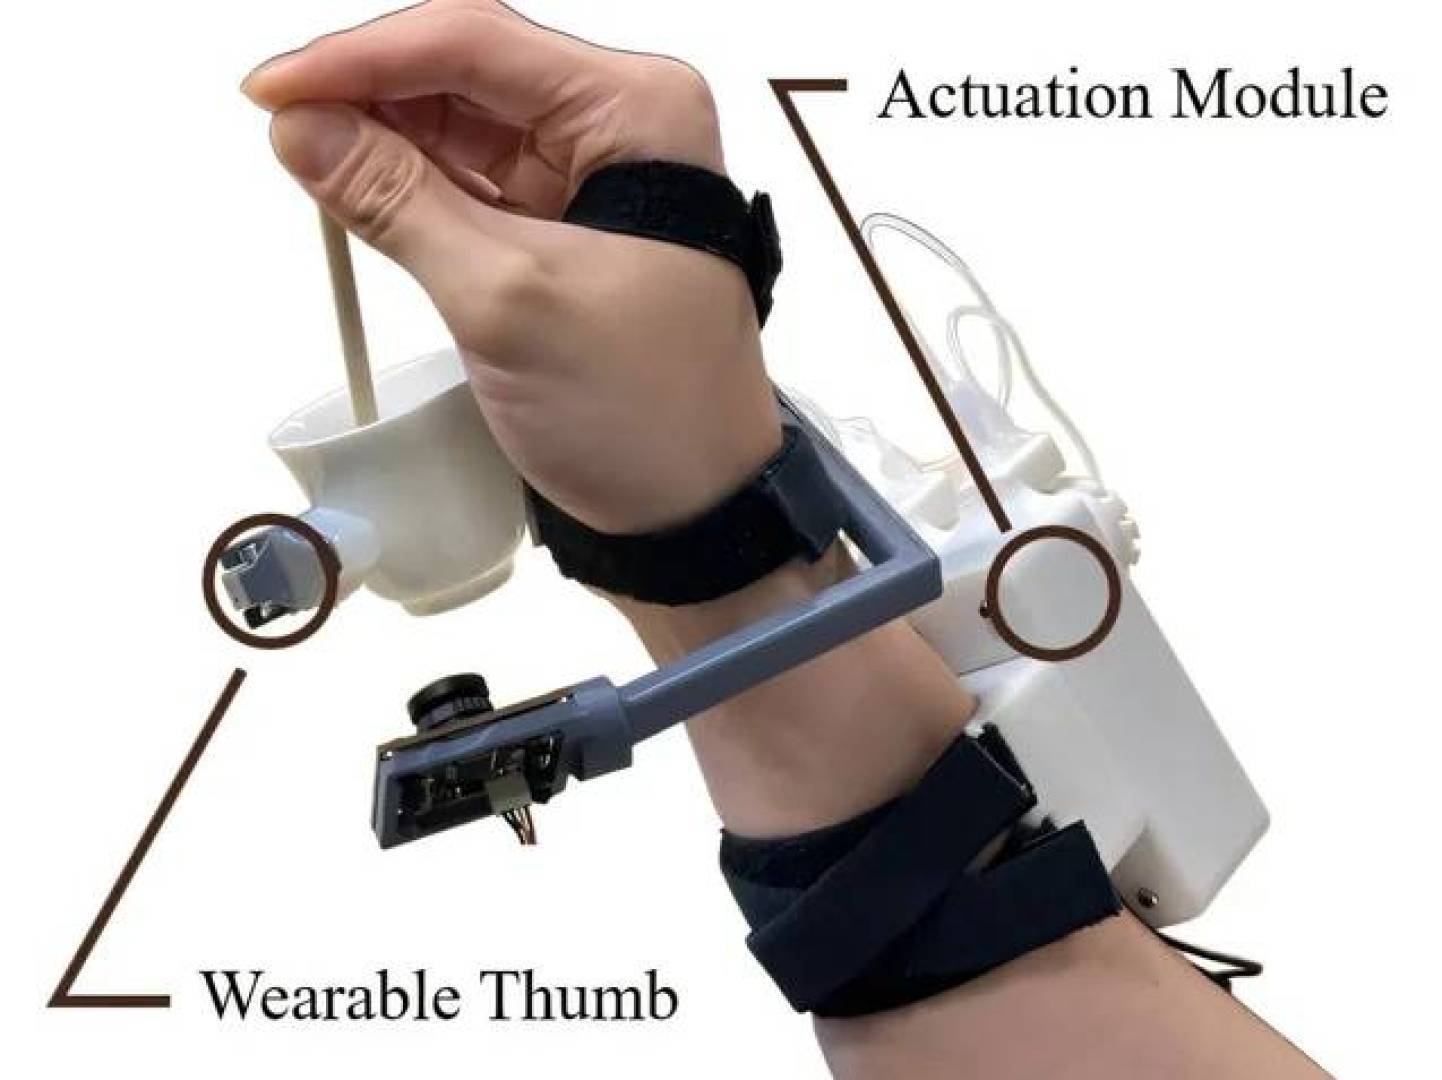
طور مهندسون أمريكيون إصبعا روبوتيا إضافيا يحمل اسم EgoThumb، يتيح تنفيذ مهام تتطلب عادة استخدام كلتا اليدين، من خلال الإمساك بالأشياء وتثبيتها بصورة مستقلة.
ويحتوي الجهاز على كاميرا ونظام ذكاء اصطناعي، ما يسمح له بتحديد الوقت المناسب للإمساك بالأشياء أو تحريرها تلقائيا، دون الحاجة إلى التحكم اليدوي المستمر فيه.
فكرة الابتكار بدأت أثناء استخدام معدات اللحام
ظهرت فكرة تطوير الجهاز لدى أحد الباحثين أثناء عمله باستخدام معدات اللحام.
فعند توصيل الأسلاك، يحتاج الشخص إلى تثبيت القطع بيديه، واستخدام مكواة اللحام، وإضافة مادة اللحام في الوقت نفسه. ومن هنا افترض الباحث أن وجود إصبع روبوتي إضافي قد يسهل تنفيذ مثل هذه العمليات.
ويتكون EgoThumb من آلية مدمجة تضم ثلاثة مفاصل، يتحكم في كل منها وتران مرنان؛ أحدهما مسؤول عن ثني الإصبع، والآخر عن فرده.
أما المحركات الكهربائية، فقد وضعها المهندسون على ساعد المستخدم، بهدف تقليل الحمل المباشر على اليد.
كاميرا وذكاء اصطناعي للتحكم في حركة الإصبع
توجد بالقرب من راحة اليد كاميرا واسعة الزاوية، تراقب باستمرار وضع اليد والإصبع الإضافي والأشياء المحيطة بها.
وتعالج شبكة عصبية الصور الملتقطة باستخدام تقنية التعلم بالمحاكاة، إذ جرى تدريب النظام من خلال قيام شخص بالتحكم في الآلية بواسطة واجهة تعمل بالقدم، مع عرض الحركات المطلوبة عليها.
وبعد انتهاء التدريب، أصبح الذكاء الاصطناعي قادرا على اختيار الحركات المناسبة اعتمادا على الصور ومواقع المفاصل.
فعلى سبيل المثال، عندما يمسك المستخدم بزجاجة، يقوم الإصبع الروبوتي بتثبيتها، ما يسمح لبقية أصابع اليد بفك غطائها. وبعد الانتهاء من المهمة، يحرر الجهاز الزجاجة تلقائيا.
نجاح يصل إلى 92.5% في التجارب العملية
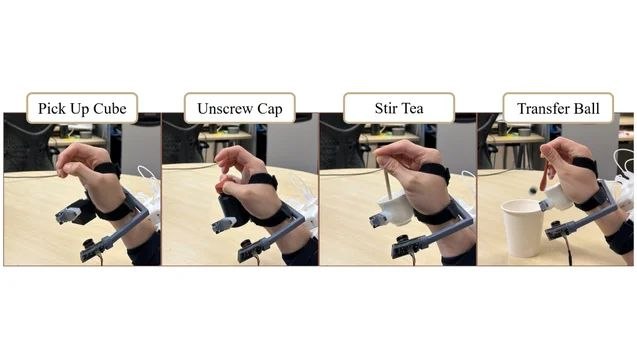
اختبر الباحثون كفاءة الابتكار في تجارب مخبرية شارك فيها ثلاثة أشخاص، ونفذ المتطوعون أربع مهام مختلفة:
* التقاط مكعب ورفعه.
* فك غطاء زجاجة.
* تحريك الشاي بالملعقة.
* نقل كرة من مكان إلى آخر.
وبلغ متوسط النجاح لدى المستخدم الذي تولى تدريب النظام في البداية 90%، بينما وصلت النسبة لدى المشاركين الجديدين إلى 92.5% و87.5% على التوالي.
لكن الاختبارات أظهرت أن تغيير الترتيب المعتاد للأشياء يؤثر في كفاءة الجهاز.
ففي بعض تجارب تحريك الشاي ضمن بيئة غير مألوفة، انخفضت نسبة النجاح إلى نحو 67-73%، ما يشير إلى أن النظام لا يزال يواجه صعوبة في التكيف مع الظروف الجديدة.
تطوير الإصبع الروبوتي لإضافة حاسة اللمس
يخطط المطورون لجعل EgoThumb أصغر حجما وأكثر إحكاما، مع إضافة مستشعرات لمسية تسمح له باستشعار التلامس مع الأشياء.
وقد تفتح هذه التقنية مستقبلا آفاقا جديدة لتوسيع قدرات اليد البشرية، ومساعدة الأشخاص على إنجاز المهام المنزلية والمهنية التي تتطلب عادة استخدام كلتا اليدين.
كما يمكن أن تمثل خطوة مهمة في تطوير الأجهزة الروبوتية القابلة للارتداء، التي تتعاون مع الإنسان وتتكيف مع حركاته بدلا من استبدال قدراته الطبيعية.